


현대 AC 가변 속도 시스템의 핵심 기술인 벡터 제어의 출력 전압과 주파수 간의 조화로운 관계는 전기 모터의 동적 성능과 에너지 효율성에 직접적인 영향을 미칩니다. -이 관계에 대한 심층 분석은 제어 시스템 설계 최적화에 도움이 될 뿐만 아니라 산업용 애플리케이션의 매개변수 조정을 위한 이론적 기초도 제공합니다. 본 논문에서는 벡터 제어 원리를 기반으로 출력 전압과 주파수 간의 결합 메커니즘을 체계적으로 설명하고 실제 작동 조건에서 두 매개변수에 대한 매칭 전략을 탐색합니다.
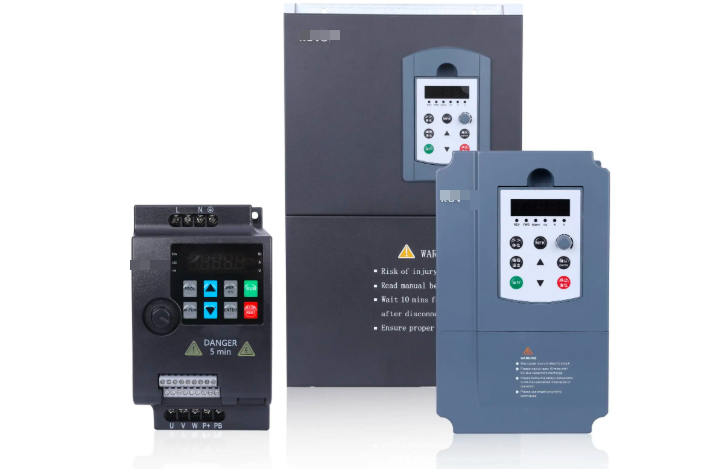
I. 벡터 제어의 기본 원리 및 전압-주파수 특성
벡터 제어는 좌표 변환을 사용하여 3{0}}상 AC 양을 토크 성분(q-축)과 여자 성분(d-축)으로 분해하여 DC 모터와 유사한 분리 제어를 달성합니다. 이 제어 아키텍처에서 출력 전압과 주파수 간의 관계는 다음과 같은 특성을 나타냅니다.
1. 기본 주파수 이하의 일정 토크 영역(f는 fn보다 작거나 같음)
정전압-대-주파수(V/f) 비율 제어를 사용할 때 고정자 전압 진폭 Us는 공급 주파수 fs와 다음 관계를 충족합니다. Us/fs=k(일정). 이 시점에서 모터 자속 Φm은 일정하게 유지됩니다. 예를 들어 특정 인버터는 V/f=7.67V/Hz를 0.5~50Hz 범위 내로 유지하여 저주파에서 토크 출력 성능을 보장합니다. 그러나 실제 적용에서는 고정자 저항 전압 강하 보상을 고려해야 합니다. 특히 5Hz 미만에서는 IR 손실을 상쇄하기 위해 전압을 10~15% 높여야 합니다.
2. 기본 주파수 이상의 정파워 영역(f>fn)
약한-필드 속도 제어 단계에 들어간 후 전압은 인버터의 최대 출력 용량(일반적으로 380VAC)에 의해 제한됩니다. 주파수가 증가함에 따라 전압은 정격 값으로 일정하게 유지됩니다. 모터 자속은 주파수에 반비례하여 감소합니다. 예를 들어, 압연기 애플리케이션에서 주파수를 120Hz로 높이면 자속 밀도가 정격 값의 42%로 감소하여 고속-경부하 작동이 가능해집니다.
3. 동적 프로세스 중 벡터 보정
갑작스러운 부하 서지 동안 제어 시스템은 전압 위상각 θ를 동적으로 조정합니다. 실험 데이터에 따르면 부하 토크가 0%에서 TN 150%로 급격하게 증가하면 전압 벡터 각도는 20ms 이내에 15~25도 조정되고 크기는 18%~22% 증폭되어 안정적인 자속 결합을 유지할 수 있습니다.
II. 출력전압과 주파수 결합의 구성요소
벡터 제어 모드에서 출력 전압은 세 가지 주요 구성 요소로 구성됩니다.
1. 역기전력 보상 구성요소:회전 속도에 비례하며 E=4.44 × f × N × Φ로 계산됩니다. 여기서 Φ는 유효 자속입니다. 45Hz에서 315kW 모터의 경우 측정된 역 EMF는 325V에 도달했으며 이는 총 출력 전압의 85%를 차지합니다.
2. 임피던스 전압 강하 성분:고정자 저항 Rs(약 0.02~0.05pu)와 누설 인덕턴스 Lsσ(0.1~0.15pu)로 인한 전압 강하를 포함합니다. 저주파에서 (<10 Hz), the resistance voltage drop can account for 20–30% of the total voltage, which is the primary cause of insufficient low-frequency torque in traditional V/f control.
3. 교차-결합 항:dq 축 사이의 커플링 전압, ΩeLsiq/ΩeLsid, 여기서 Ωe는 동기 각속도입니다. 피드포워드 디커플링 제어를 사용할 때 서보 시스템은 단자 전압의 12%-18%에 도달하는 측정된 커플링 전압 보상을 보여주었습니다.
III. 매개변수 일치가 시스템 성능에 미치는 영향
1. 과변조 구역에서의 특별 취급
출력 주파수가 스위칭 주파수의 1/6에 가까워지면(예: 반송파 비율 N < 21) 과변조 전략이 필요합니다. N=15에서 작동하는 풍력 변환기의 경우 5차- 고조파 성분을 주입하면 전압 활용도가 12.5% 증가했지만 결과적으로 현재 THD가 3~5% 포인트 증가했습니다.
2. 데드-시간 효과 보상
IGBT 불감 시간(일반적으로 2~4μs)은 ΔU=4*Tdead*fs*Udc/π로 계산되는 전압 손실을 유발합니다. 현장 테스트 결과 특정 인버터의 8kHz 스위칭 주파수에서 데드타임 효과로 인해 5.8%의 출력 전압 강하가 나타났으며 펄스 에지 조정을 통한 보상이 필요했습니다.
3. 온도 영향의 정량적 분석
권선 온도가 10도 증가할 때마다 저항은 4%씩 증가하므로 동일한 주파수에서 0.6%-1.2% 더 높은 전압이 필요합니다. 온도 센서가 장착된 광산{6}}급 인버터는 실시간 온도 상승에 따라 전압 명령 값을 동적으로 조정합니다.
IV. 고급 제어 전략의 최적화 사례
1. 모델예측제어(MPC)의 적용
유한 제어 세트 MPC를 사용하여 테스트 플랫폼에서 전압 추적 오류가 발생했습니다.<1.5% at a 10kHz sampling rate, reducing harmonic losses by 23% compared to traditional SVPWM. This comes at the cost of a 40% increase in computational load, necessitating FPGA hardware acceleration.
2. 매개변수 적응 구현
MRAS 기반의 온라인 매개변수 식별 시스템을 사용하면{0}}회전자 저항(오류 < 3%) 및 상호 인덕턴스(오류 < 5%)를 실시간으로 수정할 수 있습니다. 사출성형기 구동 시스템에 적용한 후, 주파수 과도 동안 전압 응답 시간이 50ms로 단축되었습니다.
3. 고주파-주입 방법에 대한 특별 고려사항
2kHz 고주파수 신호를 주입할 때- 신호 중첩을 위해 출력 전압에 15%-20% 마진을 확보해야 합니다. 엘리베이터 구동 시스템은 이 기술을 사용하여 제로 속도에서 200% 정격 토크 출력을 달성했지만 인버터 손실이 8%-10% 증가했습니다.
V. 엔지니어링 응용 분야의 일반적인 문제 및 대책
1. 케이블 길이의 영향
During long-distance power supply (>100m), 케이블 분산 정전 용량(약. 80-120pF/m)은 전압 반사를 유발합니다. 유전 펌프장에 du/dt 필터를 설치하면 모터-최종 전압 스파이크가 1.8pu에서 1.2pu로 감소됩니다.
2. 다중 병렬 모터에 대한 조정 제어
여러 모터가 공통 버스를 공유하는 경우 최대 주파수 수요에 따라 전압 조정을 통합해야 합니다. 8개의 22kW 모터가 병렬로 연결된 직물 작업장에서 마스터{2}}슬레이브 제어 아키텍처는 전압 변동을 ±2% 이내로 유지했습니다.
3. 회생제동 시 에너지 관리
제동 중에는 DC 버스 전압이 상승하는 동안 출력 전압 주파수가 지정된 기울기로 감소합니다. 철도 운송 시스템은 780VDC에서 제동 저항기를 사용하여 재생 에너지를 정격 전력의 15%로 제한합니다.
6. 미래 기술 동향
와이드 밴드갭 장치(SiC/GaN)를 채택하면 100kHz를 초과하는 스위칭 주파수가 가능해 고주파수 대역에서 전압 제어 정밀도가 크게 향상됩니다-. 실험실 프로토타입에 SiC{3}}MOSFET를 채택한 후 500Hz 출력 주파수에서 전압 고조파 왜곡이 1.2%로 감소했습니다. 동시에 디지털 트윈-기반 예측 유지 관리 시스템은 과거 전압-주파수 곡선을 분석하여 절연체 노화 추세를 예측합니다. 철강 기업에서 구현한 후 오류 경고 정확도는 92%에 달했습니다.
요약하면, 인버터 벡터 제어의 전압{0}}주파수 관계는 전자기 에너지 변환의 핵심 링크 역할을 하며 부하 특성, 작동 조건 및 제어 목표를 기반으로 한 동적 최적화가 필요합니다. 지능형 알고리즘과 새로운 전력 장치의 융합으로 이 고전적인 제어 문제는 새로운 혁신을 가져올 준비가 되어 있습니다.